机器人与自动化
关节要轻、夹爪要稳、产线要洁净——机器人把磁体推向了高扭力密度与非接触传动。
场景说明 / SCENARIO
机器人与自动化里的磁体
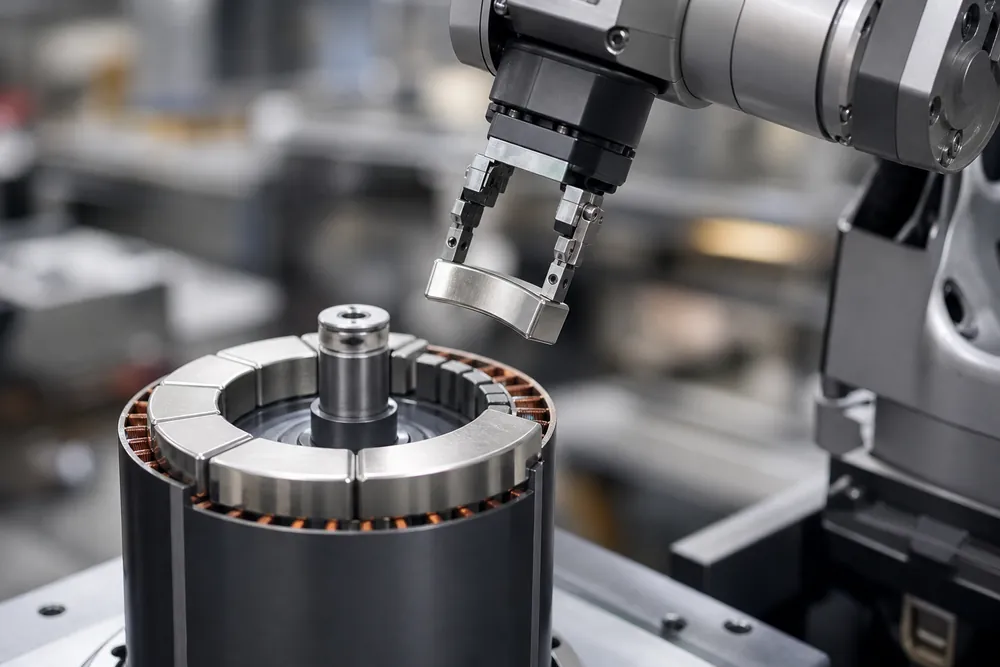
协作机器人与人形机器人的关节电机,要求在极小体积内输出高扭矩,热压辐射环与高牌号瓦形磁钢是常见选择。
在自动化产线侧,磁力轮与磁力联轴器替代机械齿轮,解决洁净环境下的粉尘与磨损问题;磁力爬行吸附轮则用于钢制表面的移动与检测。
这个场景对磁体的要求
- 关节体积小、扭矩密度高,磁体需高磁能积并控制温升
- 反复启停与堵转工况,需评估退磁与过载保护
- 洁净产线要求无粉尘、低排气、免维护
- 小批量多品种,开发周期短
推荐方案
| 环节 | 方案 |
|---|---|
| 磁体形态 | 热压辐射环、瓦形磁钢、磁力轮与联轴器 |
| 牌号 | 42H–48H、38SH–45SH;高温关节选 UH |
| 充磁 | 径向多极、多极斜充 |
| 镀层 | 镍铜镍或环氧;真空场景做特殊表面处理 |
| 集成 | 磁力轮 / 磁力联轴器可整套供货 |
以上为常规方案,最终以图纸与工况核算结果为准。